
随着低空空域飞行器密度的指数级增长,飞行安全管控体系面临严峻挑战。统计数据显示,2024年我国民用无人机年飞行量突破200万架次,由此引发的空域冲突风险使动态路径规划成为保障飞行安全的重要技术之一。动态路径规划核心任务是在动态障碍物分布的复杂环境中,实时生成满足运动学约束且全局最优的无碰撞轨迹。
现阶段,针对不同应用场景的无人机路径规划算法包括A*算法[1]、Dijkstra算法[2]、快速搜索随机树算法[3]、蚁群算法[4-6]、基于神经网络的算法[7-9]、人工势场法[10-12]等。例如李丽娜等[13]采用萤火虫算法结合人工势场法在一定程度上解决人工势场法的目标不可达和局部极小点问题。宋建辉等[14]在斥力函数中引入了机器人和目标点之间的距离,在极小点附近自主建立虚拟目标牵引点并隔离原有目标点,解决了传统人工势场法的局部极小点问题。梁献霞等[15]在机器人陷入局部极小点时,通过在其周围增加虚拟障碍物,使其在目标点和原有障碍物的共同作用下逃离局部极小点。汪玥等[16]提出了增加垂直引导斥力解决了传统人工势场法的缺陷,并且比较和分析了人工势场、模糊逻辑和蚁群算法3种算法的性能,对于研究局部路径规划有重要的参考价值。胡杰等[17]为了解决极小值问题提出了“选择穿越法”,当四旋翼无人机陷入极小值状态时迅速激活该行为,使四旋翼无人机有选择性地穿越障碍物,从而顺利到达目标点。徐钊等[18]对于复杂环境下的航迹规划问题,首先建立了栅格化环境模型,然后将蚁群算法和人工势场法结合,设计了环境感知因子,仿真结果表明了所提方法的有效性。卢艳军等[19]将稀疏 A* 搜索算法和改进的人工势场法相结合,应用在不同的障碍物所构成的威胁分布中,规划出了给定威胁指标下的最优路径,结果证明其具有良好的动态规避性能。
为了解决传统人工势场算法在无人机路径规划中存在的目标不可达、局部最优解及动态适应性不足等问题,本文提出一种基于复杂环境感知的改进人工势场动态路径规划方法。通过重构势场模型与引入动态调节机制,主要有以下优化:1)重新设计斥力势场自适应函数,利用障碍物距离梯度动态调整斥力强度,消除目标点不可达问题;2)构建环境耦合的引力势场模型,融合空域复杂度权重因子实现引力权重动态分配,规避局部极值陷阱;3)提出合力向量平滑优化策略,结合运动学约束与轨迹连续性修正,增强路径规划的稳定性与动态适应性。
1 基于人工势场法的无人机运动模型
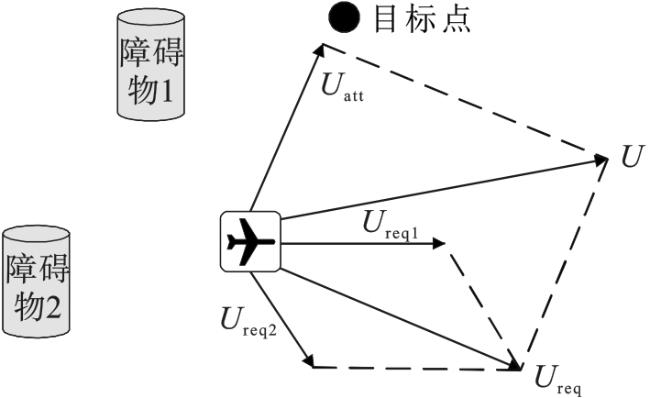
传统人工势场法是一种虚拟力场方法,它把无人机的工作空间看作是一个势场。这个势场由引力场和斥力场叠加而成。就像在物理场中物体受到力的作用一样,无人机在这个人工势场中也会受到虚拟力的作用,从而决定其运动方向和速度。无人机受力分析图如图1所示。
引力场是由目标位置产生的,其目的是吸引无人机向目标移动。引力势场函数通常定义为与无人机到目标位置的距离相关的函数。设无人机位置 ,目标位置 , 引力势场函数为
式中: 为引力系数,它决定了引力的强度; 为无人机到目标点的距离。
这表明引力向量的方向指向目标位置,其大小与无人机到目标的距离成正比。引力的作用是使无人机在没有障碍物干扰的情况下能够沿着直线向目标移动。
斥力场是由障碍物产生的,用于防止无人机与障碍物碰撞。斥力势场函数通常定义为与无人机到障碍物位置相关的函数。斥力势场函数为
式中: 为斥力系数; 为无人机与障碍物位置之间的距离; 为障碍物的影响范围。
这表明斥力向量的方向远离障碍物的方向,其大小与无人机到障碍物的距离成反比。斥力的作用使无人机在靠近障碍物时能够改变运动方向,避免碰撞。
2 改进人工势场法的低空无人机路径规划算法
2.1 斥力函数的改进
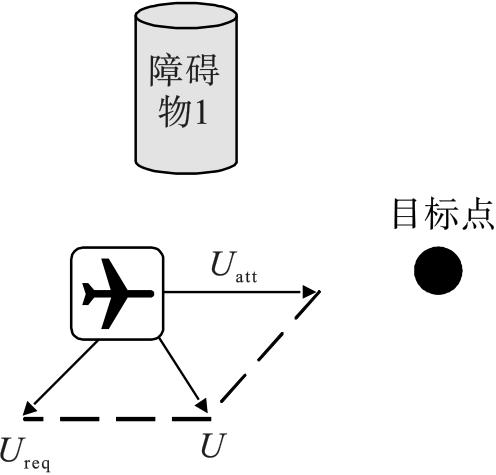
通过引入飞行器到目标点的距离因素,改进后的斥力函数能够有效避免在目标点附近出现斥力过大的情况,从而解决目标不可达问题,改进后最终斥力函数为
2.2 引力函数的改进
根据无人机实际工作需求选取关键环境参数,利用多个关键环境参数改进引力势场函数,使引力能动态适应环境。设定无人机周围障碍物数量为 ,为避免无人机盲目冲向目标而陷入障碍陷阱,引入 项,其中 为权重系数; 为参考障碍物数量阈值。设定障碍物与无人机平均距离为 ,为防止无人机与障碍物发生碰撞,引入 项调整无人机与障碍物距离对引力的影响,其中 为权重系数; 为参考距离值。设定无人机周围障碍物密集程度为 ,引入 项调整无人机周围障碍物密集程度对引力的影响,其中 为权重系数。设定无人机视线受阻因子 , =1表示无人机视线畅通, =0表示无人机视线完全受阻,引入 项调整引力,其中 为权重系数。基于关键环境参数,得到改进的引力系数公式为
得到改进的引力势场函数为
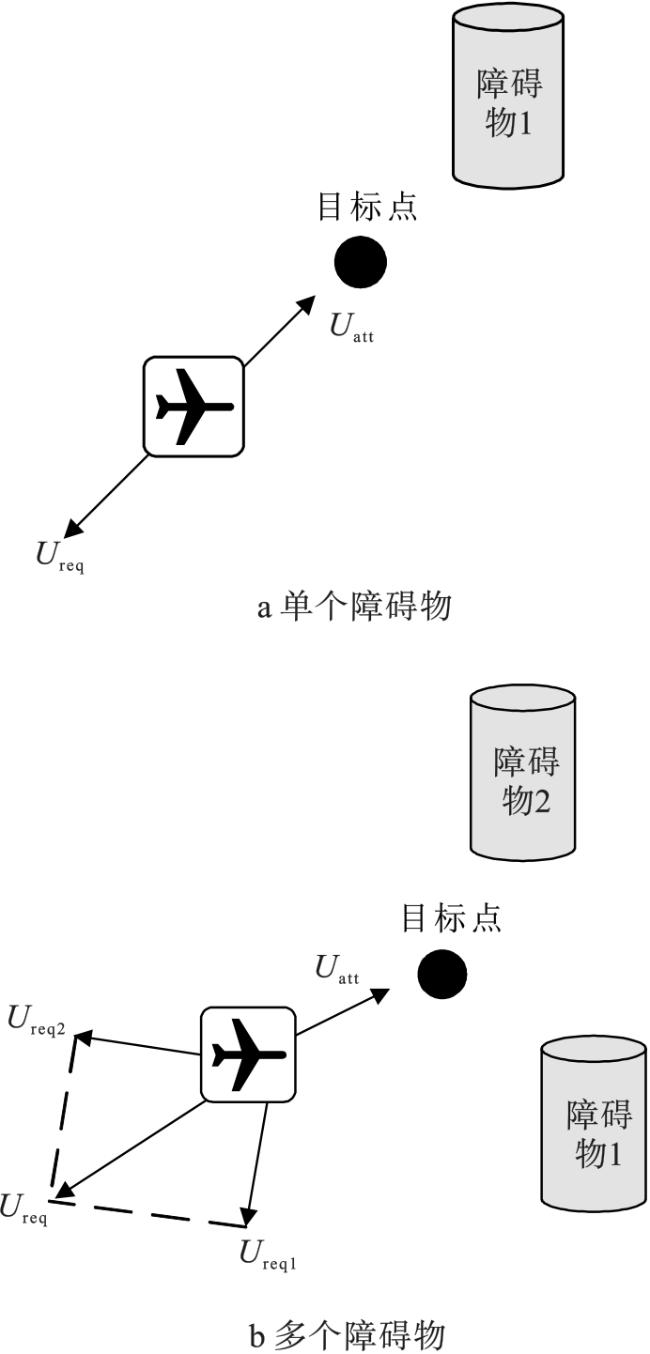
无人机陷入路径规划局部最优解示意图如图3所示。
2.3 引力与斥力权重分配优化
设定引力权重因子 和斥力权重因子 ,为建立的斥力势场和基于多种环境感知因素的引力势场分配各自的权重系数,无人机的合力势场大小为无人机所受的斥力势场和引力势场之和。
合力势场函数 如式(6) 所示。
式中: 为引力权重因子; 为斥力权重因子,且 。
2.4 合力的平滑因子优化
引入平滑因子 对无人机在合力势场中所受合力进行平滑处理,得到最终用于无人机运动控制的合力向量 为
式中: 为上一时刻无人机在合力势场中所受的合力向量;当 时,无人机完全依据当前计算合力运动;当 时,无人机考虑上一时刻运动趋势。
3 算法验证与结果分析
为验证改进算法在解决局部最小值和目标不可达等问题上的有效性,分别进行两组仿真实验。实验平台为Windows11,处理器为Intel-i7-10875H,软件编译器为PyCharm 2024.2,软件环境为Python3.9。
3.1 目标点不可达仿真验证与分析
设置飞行器起点坐标为(0,0),终点坐标为(15,15),障碍物为{[1, 4], [2, 4], [3, 3], [6, 1], [6, 7], [10, 6], [11, 12], [14, 14]},引力系数为1.0,斥力系数为0.8,斥力作用范围为3,步长为2,最大迭代范围为500,搜索障碍物距离为15,障碍物密集程度为8,权重系数为0.7,参考障碍物阈值为9,参考距离值为3,引力权重因子为0.35,斥力权重因子为0.65,平滑因子为0.6。在放置障碍物的环境下,分别采用传统人工势场法、本文改进的人工势场法进行对比仿真实验,仿真结果如图4所示。
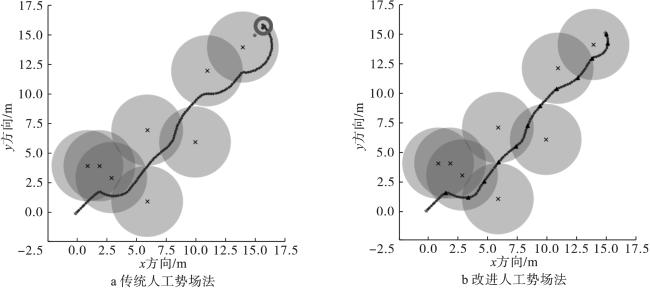
在算法改进前,当无人机即将抵达目标点时,所受合力方向偏离目标方位,导致其运动轨迹产生方向偏差。应用改进算法后,无人机在接近目标点过程中,其引力分量持续增强,而斥力分量逐渐衰减至0,从而实现目标点的精确抵达。实验表明,改进后的人工势场法在复杂障碍物分布场景下,能有效解决传统方法存在的目标不可达问题。
仿真对比显示,传统人工势场法在复杂障碍环境下需108步完成路径规划,且存在局部极小值导致的路径振荡现象;改进算法使移动无人机在93步内完成轨迹规划,路径长度缩短13.9%,平均收敛时间缩短27.6%。改进算法结果比较如表1所示。
表1 改进算法结果比较 |
| 算法 | 步长 | 路径 长度/m | 平均 时间/s | 迭代 次数 | 航向变化 幅度/% | 摆脱障碍物时间/s | 平均振 荡次数 |
|---|---|---|---|---|---|---|---|
| 传统人工势场法 | 108 | 356.0 | 326.8 | 156 | 43.0 | 15.9 | 8 |
| 改进人工势场法 | 93 | 306.5 | 236.6 | 156 | 35.8 | 11.6 | 6 |
3.2 陷入局部最优解仿真验证与结果分析
设置飞行器起点坐标为(0,0),终点坐标(750,550)。设定实验参数分别为引力系数为1.0,斥力系数为0.8,搜索障碍物距离为15,障碍物密集程度为6,权重系数为0.5,参考障碍物阈值为9,参考距离值为150,引力权重因子为0.45,斥力权重因子为0.55,平滑因子为0.3。
在放置障碍物的环境下,分别调整斥力及引力等参数,进行改进人工势场法对比仿真实验,仿真结果如图5所示。
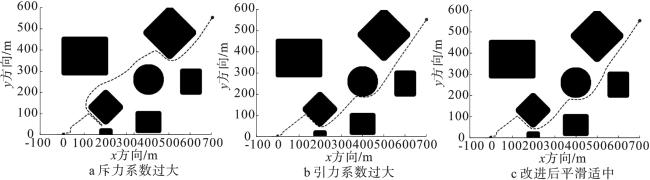


通过动态调整势场参数,使算法具备障碍物作用范围的判定能力。在复杂障碍物环境下,传统势场法易因引力/斥力系数设置失当导致路径规划失效:当斥力或引力系数过大时,过强的势场作用迫使无人机偏离最优路径,导致航向变化幅度增大且任务效率显著降低。改进后的人工势场法不仅能有效规避局部极小值问题,还可生成平滑连续的最优轨迹。实验结果表明,该方法规划的路径长度比传统算法平均缩短17.6%,航向变化幅度改善15.9%,在保持路径正确的同时显著提升了规划效率,对比结果如表2所示。
表2 算法验证参数对比 |
| 算法 | 步长 | 路径 长度/m | 平均 时间/s | 迭代 次数 | 航向变化 幅度/% | 摆脱障碍物 时间/s | 平均振 荡次数 |
|---|---|---|---|---|---|---|---|
| 传统人工势场法 | 103 | 336.0 | 315.8 | 176 | 35.0 | 14.9 | 7 |
| 改进人工势场法 | 89 | 276.6 | 236.6 | 161 | 29.4 | 12.6 | 6 |
4 结论
本文针对传统人工势场法存在的目标点不可达、易陷入局部最优解、复杂形状障碍物适应性差及路径规划不平滑等问题,提出改进人工势场法。通过重构斥力函数解决目标点不可达问题,并避免与障碍物碰撞;优化引力函数结构以消除局部最优解;最终通过引力/斥力权重分配改进与合力平滑因子设计,同步改善路径平滑度及复杂障碍适应性问题。改进算法在复杂多变环境下较传统方法展现出显著优势,能够有效规划避障路径,避免轨迹震荡,同时提升对不规则障碍物的适应能力。对比实验表明,该方法在目标可达性、局部最优规避和路径连续性方面均取得实质性改进,尤其在密集障碍物场景中仍保持稳定规划性能。